步進(jìn)電機低速運行時(shí)振動(dòng)較大的原因及解決方法
步進(jìn)電機在低速(如1rps,即60rpm)運行時(shí)出現較大振動(dòng)是常見(jiàn)現象,主要由步進(jìn)電機的工作原理及其低速運行特性決定的。原因可概況為以下幾點(diǎn):
步進(jìn)電機低速運行時(shí)振動(dòng)較大的原因
1. 工作原理導致的固有步進(jìn)特性
由于步進(jìn)電機依靠脈沖逐步轉動(dòng),其運動(dòng)本質(zhì)是離散位移并伴隨周期性轉矩脈動(dòng)。在低速運行時(shí),這種離散激勵更容易在機械系統中形成明顯振動(dòng),因此這是步進(jìn)電機低速振動(dòng)的重要內在原因。
步距角的存在:以常見(jiàn)兩相步進(jìn)電機為例,其基本步距角通常為 1.8°(即 200 步/轉)。這意味著(zhù)電機在連續旋轉時(shí),轉子實(shí)際上是在一個(gè)個(gè)穩定平衡點(diǎn)之間跳轉,而不是平滑連續轉動(dòng)。每一次跳轉,本質(zhì)上都是一次對機械系統的脈沖激勵。
低速時(shí)的能量釋放:在低速運行時(shí)(如 1 rps),相鄰步進(jìn)之間的時(shí)間間隔較長(cháng)。轉子從一個(gè)平衡點(diǎn)運動(dòng)到下一個(gè)平衡點(diǎn)時(shí),會(huì )因慣量產(chǎn)生一定角度過(guò)沖;隨后在電磁回復轉矩作用下被拉回平衡位置。這一“過(guò)沖—回拉—衰減振蕩”的過(guò)程,如果尚未完全衰減,下一個(gè)脈沖又再次施加激勵,就會(huì )形成持續的低頻振動(dòng)。
因此,低速振動(dòng)的本質(zhì)是:步距角帶來(lái)的離散躍遷 + 轉子慣量導致的過(guò)沖振蕩 + 周期性脈沖重復激勵的疊加效應。
2. 共振現象
任何機械系統都有自己的固有頻率。步進(jìn)電機本身也是一個(gè)由轉子慣量、負載和機械剛度構成的質(zhì)量-彈簧-阻尼系統,因此也存在機械共振頻率。
共振頻率點(diǎn):步進(jìn)電機的低速共振區通常出現在在比較低速范圍內,以步距角1.8°的電機為例,共振區大約在100-200rpm,也就是1.6rps-3.3rps附近,而1rps剛好位于這一范圍或其邊緣。當電機運行的步進(jìn)脈沖頻率接近或等于系統機械共振頻率時(shí),振動(dòng)就會(huì )被急劇放大,甚至可能導致失步或無(wú)法啟動(dòng)。
能量累積:在共振條件下,每一步產(chǎn)生的微小振動(dòng)不會(huì )迅速衰減,而是累積疊加,形成明顯的低頻抖動(dòng)。這就是低速運行時(shí)振動(dòng)強烈的原因之一。
3. 控制方式不夠精細
步進(jìn)電機的低速振動(dòng)不僅受機械和電磁特性影響,還與驅動(dòng)控制方式密切相關(guān)。
整步/半步驅動(dòng):如果驅動(dòng)器工作在整步或半步模式下,每一步的脈沖激勵幅度最大,轉子從一個(gè)平衡點(diǎn)跳到下一個(gè)平衡點(diǎn)的角位移最突兀。這種“沖擊式驅動(dòng)”會(huì )使本來(lái)就存在的低速振動(dòng)明顯增強。
細分驅動(dòng)器的效果有限:雖然現在普遍使用細分驅動(dòng)器(如將1.8°細分成25600步),這能很好地改善低速平穩性。但如果細分設置不夠高,或者驅動(dòng)器本身的電流控制不夠平滑(正弦波擬合度差),在極低速下,步進(jìn)電機依然會(huì )感覺(jué)到微小的力矩波動(dòng)和振動(dòng)。理論上,細分可以抑制振動(dòng),但無(wú)法完全消除由齒槽轉矩等引起的振動(dòng)。
4. 機械負載和連接因素
步進(jìn)電機的低速振動(dòng)還受到機械負載和連接方式的影響,主要表現為以下幾個(gè)方面:
負載慣量不匹配:如果負載的慣量遠大于或遠小于轉子的慣量,可能會(huì )導致系統在加減速或勻速時(shí)產(chǎn)生振蕩。
聯(lián)軸器或連接剛性不足:如果電機軸與負載之間的聯(lián)軸器有間隙、剛性不足或安裝偏心,電機的微小步進(jìn)沖擊會(huì )激發(fā)連接部件的振動(dòng),產(chǎn)生噪音和抖動(dòng)。
機械共振放大:電機本身的微小振動(dòng),如果恰好與安裝基板、支架的固有頻率一致,就會(huì )引發(fā)整個(gè)系統的劇烈共振。
5. 電機本身的轉矩波動(dòng)
齒槽轉矩:這是永磁電機(包括步進(jìn)電機)的固有特性。即使電機不通電,用手轉動(dòng)軸,也會(huì )感覺(jué)到一種一卡一卡的阻力,這就是齒槽轉矩。它是由轉子永磁體和定子齒槽之間的磁力相互作用產(chǎn)生的,會(huì )在低速運行時(shí)引起力矩波動(dòng),從而導致振動(dòng)。
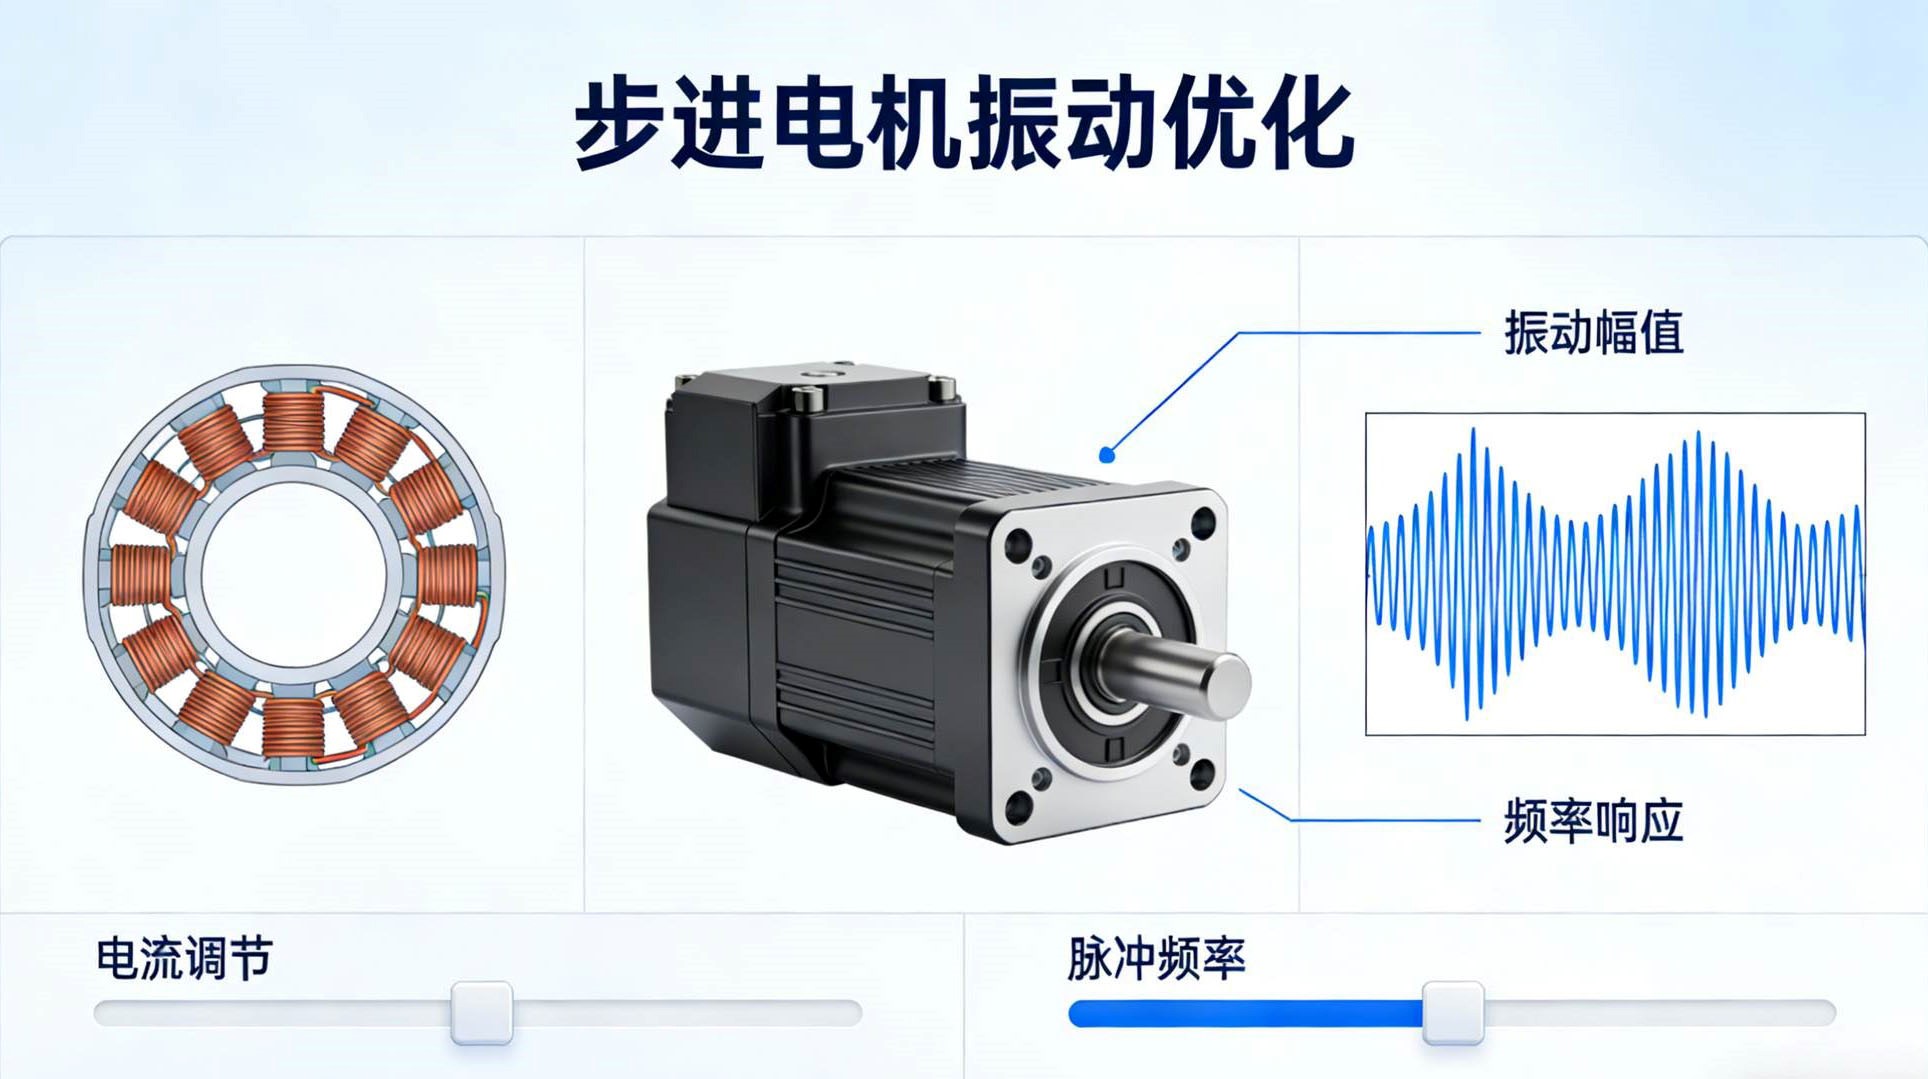
步進(jìn)電機振動(dòng)優(yōu)化
步進(jìn)電機低速運行時(shí)振動(dòng)較大的解決方法
如遇到步進(jìn)電機在低速(1rps)振動(dòng)大的問(wèn)題,可嘗試從以下幾個(gè)方面入手解決:
1. 使用高細分驅動(dòng)器
這是最常用且有效的方法。將驅動(dòng)器的細分倍數設置得高一些(例如設置到10細分、20細分甚至更高,可減少每一步的能量沖擊,使轉子運動(dòng)更平滑,從而顯著(zhù)降低低速振動(dòng)。
2. 避開(kāi)共振區
如果應用允許,可以考慮稍微提高或降低運行速度,避開(kāi)機械共振區?;蛘咄ㄟ^(guò)加減速曲線(xiàn),使電機快速通過(guò)共振區,減少振幅疊加。
3. 優(yōu)化驅動(dòng)器參數
部分高端驅動(dòng)器支持調節半流、電流波形等參數,可以通過(guò)優(yōu)化這些設置減小力矩波動(dòng)和振動(dòng)。
4. 改善機械連接
確保聯(lián)軸器安裝同心、緊固,并使用剛性足夠的安裝底座。有時(shí)在電機和負載之間加裝柔性聯(lián)軸器可以吸收一部分振動(dòng)。
5. 增加阻尼
在允許的情況下,可在電機軸端加裝小慣量飛輪,有時(shí)可起到機械濾波的作用,平滑轉速波動(dòng),降低振動(dòng)。