垂直應用中直線(xiàn)步進(jìn)電機運行卡頓的原因分析
針對直線(xiàn)步進(jìn)電機在垂直應用中低速、頻繁往復運動(dòng)時(shí)偶爾出現中途卡頓的現象,問(wèn)題可能并非由持續性故障引起,而是某些潛在因素在特定運行條件下觸發(fā)??紤]到垂直運動(dòng)中的重力負載影響,以及故障發(fā)生頻率較低的特點(diǎn),可以從以下幾個(gè)方面進(jìn)行排查。
核心排查方向:機械傳動(dòng)與負載變化
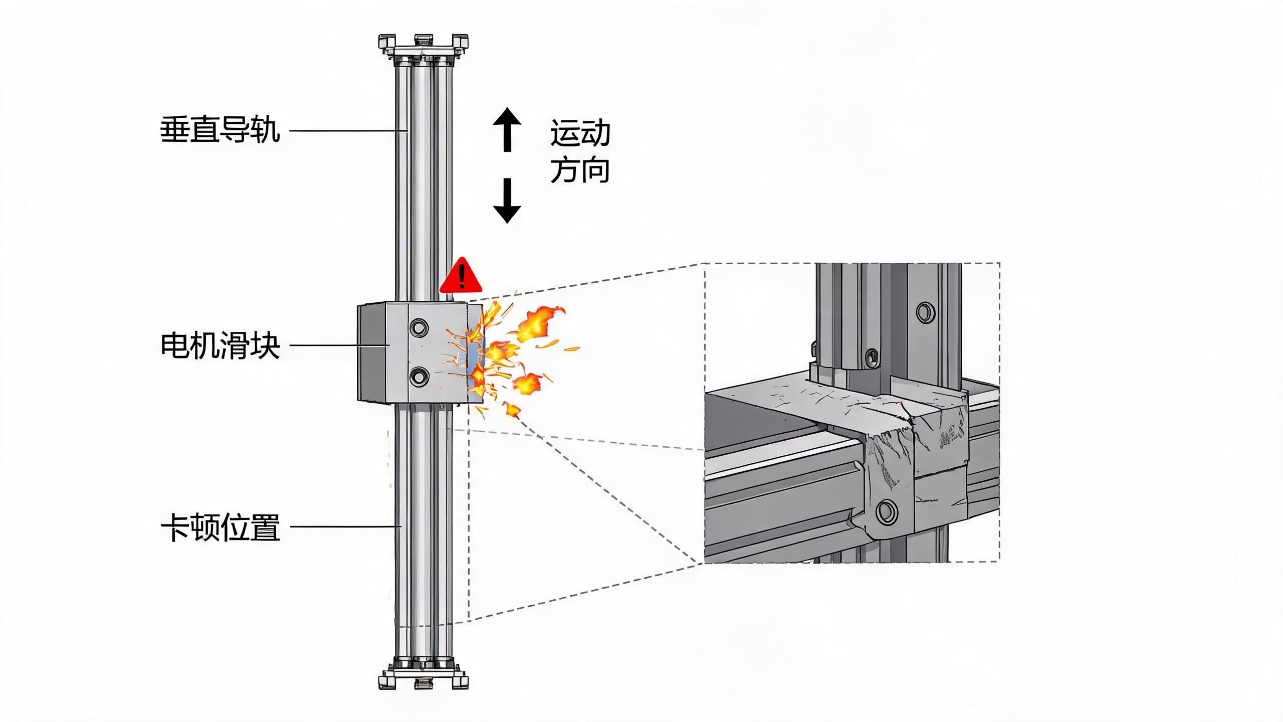
直線(xiàn)步進(jìn)電機在垂直應用中偶爾出現中途卡頓,可能與機械傳動(dòng)阻力變化、局部干涉或負載余量不足有關(guān)。如果卡頓反復出現在相同位置,應優(yōu)先檢查該位置是否存在異常阻力。
1. 局部潤滑不良或磨損
導軌或絲桿潤滑不均、潤滑脂老化,以及局部磨損,都可能導致運動(dòng)阻力增大。當阻力短時(shí)增加,而電機的可用轉矩余量不足時(shí),可能出現運行不平穩,嚴重時(shí)還可能發(fā)生失步。排查建議:在確保垂直軸得到可靠支撐、防止負載意外下落的前提下,檢查導軌和絲桿的潤滑狀態(tài)。必要時(shí)按照設備要求清潔并重新潤滑,同時(shí)檢查滑塊在整個(gè)行程內是否存在阻力異常。
2. 傳動(dòng)部件局部干涉或損傷
絲桿的輕微彎曲、導軌的微小異物,或軸承的初期磨損,都可能在特定位置產(chǎn)生"卡點(diǎn)"。由于運動(dòng)是往復的,這個(gè)"卡點(diǎn)"每次都會(huì )經(jīng)過(guò),但只有當電機扭矩、速度、溫度等綜合狀態(tài)處于臨界邊緣時(shí),才會(huì )表現為卡頓。排查建議:檢查絲桿直線(xiàn)度(彎曲超過(guò)0.1mm/m需考慮更換),并清潔傳動(dòng)區域,確認無(wú)異物。
3. 垂直軸的重力負載與扭矩余量不足
垂直軸運行時(shí),電機需要克服重力,并承擔加速、減速及傳動(dòng)過(guò)程中的阻力。如果電機的動(dòng)態(tài)轉矩余量不足,局部阻力增加或運行狀態(tài)發(fā)生變化時(shí),就可能出現短暫卡頓甚至失步。排查建議:核算垂直負載所需扭矩,確認電機在工作轉速下是否具有足夠的轉矩余量。如果余量不足,可根據實(shí)際工況調整加速度、優(yōu)化傳動(dòng)結構或重新評估電機選型。
電氣與驅動(dòng)參數:容易忽視的偶發(fā)卡頓原因
1. 驅動(dòng)器供電電壓不穩定
如果電源容量不足、供電線(xiàn)路壓降過(guò)大,或電源本身存在瞬時(shí)波動(dòng),驅動(dòng)器輸入電壓可能在運行過(guò)程中出現異常。當電壓低于驅動(dòng)器的正常工作范圍,或影響其電流調節能力時(shí),電機的運行轉矩可能不足,進(jìn)而出現卡頓或失步。排查建議:用萬(wàn)用表在電機運行且帶載的瞬間,測量驅動(dòng)器輸入端的直流電壓。例如,24V系統運行中不應低于22V。若壓降明顯,需加粗電源線(xiàn)或更換功率余量更大的電源(建議1.5倍以上)。
2. 驅動(dòng)電流設置偏低
驅動(dòng)器運行電流設置若低于電機額定電流,會(huì )直接導致扭矩儲備不足。雖然在大多數工況下可能夠用,但當遇到前述機械阻力峰值時(shí),偏低的電流就無(wú)法提供足夠的瞬時(shí)扭矩來(lái)克服它。建議將運行電流設置為電機銘牌額定電流的70%-100%。
3. 控制信號受到電磁干擾
如果脈沖、方向等控制信號受到電磁干擾,可能導致控制指令異常,使電機出現位置偏差、運行不連續或失步。若卡頓發(fā)生的位置和時(shí)間都不固定,且機械傳動(dòng)檢查未發(fā)現明顯異常,應考慮信號干擾的可能性。排查建議:檢查控制信號線(xiàn)與電機動(dòng)力線(xiàn)的布線(xiàn)方式,避免長(cháng)距離平行敷設;根據設備要求采用屏蔽電纜,并正確處理屏蔽層接地。同時(shí)檢查信號接線(xiàn)、接地及控制器輸出狀態(tài),必要時(shí)使用示波器觀(guān)察脈沖信號是否存在異常。
進(jìn)階與專(zhuān)項排查
1. 步進(jìn)電機共振與運行穩定性
步進(jìn)電機在特定頻率區間(如100-300 r/min)存在共振帶,會(huì )導致有效輸出扭矩下降。雖然"速度不快",但如果運行速度恰好落在共振區的邊緣,系統處于臨界穩定狀態(tài),任何微小的擾動(dòng)(如一個(gè)微小的阻力變化)都可能被放大,觸發(fā)一次失步。可嘗試微調運行速度,或啟用驅動(dòng)器的反共振功能,觀(guān)察卡頓是否消失。
2. 閉環(huán)步進(jìn)系統的編碼器反饋異常
如果使用閉環(huán)步進(jìn)電機,還需要檢查編碼器反饋信號及其連接狀態(tài)。編碼器接頭松動(dòng)、線(xiàn)纜損傷、接線(xiàn)錯誤或電磁干擾,都可能導致反饋信號異常,影響驅動(dòng)器的位置檢測和閉環(huán)控制,進(jìn)而引起運行不穩定或報警。建議重新插拔并檢查編碼器接頭,確保其屏蔽層單端接地。
建議排查順序
針對每天僅偶發(fā)一次的卡頓現象,建議按照由簡(jiǎn)到繁、由機械到電氣、由基礎檢查到參數驗證的順序進(jìn)行排查,逐步縮小故障范圍:
1. 檢查機械傳動(dòng)阻力:在可靠支撐垂直負載并確保不會(huì )意外下落后,檢查導軌、絲桿及聯(lián)軸器等部件。必要時(shí)按照設備要求脫開(kāi)聯(lián)軸器,在安全條件下檢查傳動(dòng)部件全行程內是否存在局部阻力異常。
2. 檢查驅動(dòng)器供電電壓:在電機帶載運行時(shí)監測驅動(dòng)器輸入端電壓,確認電壓是否存在異常波動(dòng)或超出規定工作范圍的情況,排查電源容量不足、線(xiàn)路壓降過(guò)大等問(wèn)題。
3. 核對驅動(dòng)電流設置:檢查驅動(dòng)器運行電流是否符合電機及驅動(dòng)器的規格要求,并確認實(shí)際運行工況下的轉矩余量是否充足。
4. 檢查線(xiàn)纜與接頭:檢查電機動(dòng)力線(xiàn)、控制信號線(xiàn)及編碼器線(xiàn)(如適用)的連接狀態(tài)、線(xiàn)纜完整性和屏蔽接地情況,排查接觸不良或電磁干擾的可能性。
5. 調整運行參數進(jìn)行驗證:在確認機械結構和電氣連接正常后,可適當調整運行速度或加速度,觀(guān)察卡頓現象是否發(fā)生變化。如果卡頓頻率隨參數調整而明顯改變,可進(jìn)一步排查共振、動(dòng)態(tài)轉矩不足等問(wèn)題。