PVT 模式下驅動(dòng)器點(diǎn)到點(diǎn)三階插補原理
PVT模式下驅動(dòng)器點(diǎn)到點(diǎn)三階插補原理是一種用于實(shí)現高精度、平滑運動(dòng)的軌跡規劃方法。要理解該方法,首先需要明確驅動(dòng)器在 PVT 模式下進(jìn)行點(diǎn)到點(diǎn)三階插補時(shí)所涉及的幾個(gè)核心概念。
驅動(dòng)器通常指伺服驅動(dòng)器或步進(jìn)驅動(dòng)器,是實(shí)現電機運動(dòng)控制的核心部件,負責根據給定指令精確控制電機的位置、速度和加速度。
PVT模式由位置(Position)、速度(Velocity)和時(shí)間(Time)三部分組成:
P(Position,位置):指運動(dòng)過(guò)程中,在某一時(shí)刻目標對象(如機械臂末端或工作臺)應到達的絕對位置坐標;
V(Velocity,速度):指該時(shí)刻對應的瞬時(shí)運動(dòng)速度;
T(Time,時(shí)間):指達到該“位置—速度”狀態(tài)點(diǎn)的絕對時(shí)間戳。
從本質(zhì)上看,PVT 是一種軌跡預規劃控制模式。用戶(hù)無(wú)需關(guān)心電機內部具體的加速或減速過(guò)程,只需向驅動(dòng)器提供一組在未來(lái)特定時(shí)間點(diǎn)所期望達到的位置和速度,即一系列“路標點(diǎn)”。驅動(dòng)器會(huì )基于這些PVT點(diǎn)自動(dòng)計算出連續、平滑的運動(dòng)軌跡,并控制電機嚴格按照該軌跡運行。
點(diǎn)到點(diǎn)運動(dòng)是指運動(dòng)任務(wù)從一個(gè)起始位置(Point A)直接運動(dòng)到一個(gè)目標位置(Point B),通常不要求中途經(jīng)過(guò)指定路徑點(diǎn)。
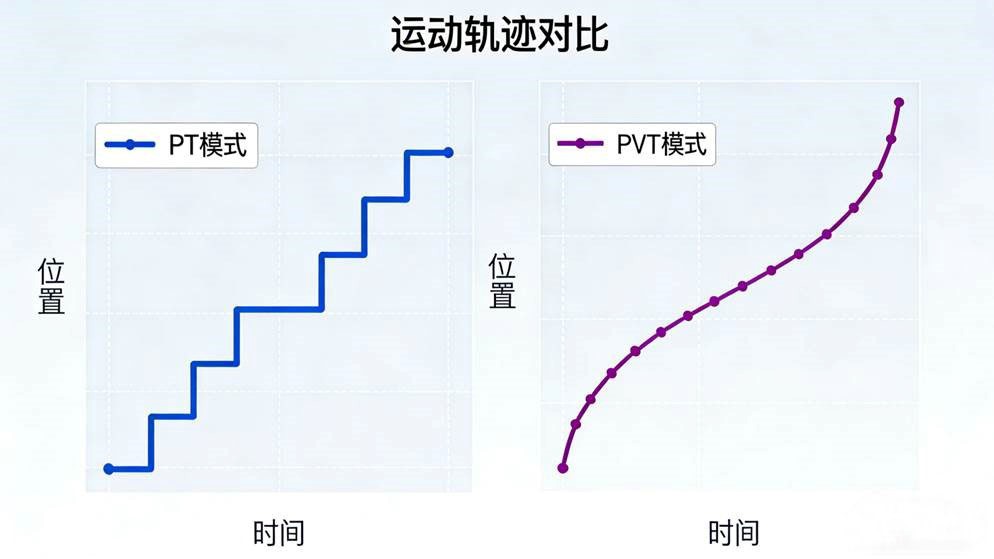
三階插補則是軌跡生成的關(guān)鍵方法。插補是指在已知的離散PVT路標點(diǎn)之間,利用數學(xué)模型生成連續、光滑軌跡的過(guò)程,即構建位置、速度和加速度隨時(shí)間變化的函數關(guān)系?!半A”表示用于插值的數學(xué)函數的最高次數。在三階插補中,通常采用三次多項式對位置進(jìn)行插值。不同階次插補的運動(dòng)特性如下:
一階插補(線(xiàn)性):位置是時(shí)間的一次函數,速度恒定,加速度為零,啟停時(shí)沖擊較大;
二階插補(拋物線(xiàn)):位置是時(shí)間的二次函數,速度線(xiàn)性變化,加速度為常數,但在運動(dòng)開(kāi)始和結束時(shí)加速度存在突變,加加速度(Jerk)趨于無(wú)窮大,平滑性仍然不足;
三階插補(立方):位置是時(shí)間的三次函數,此時(shí)速度為二次函數,加速度為一次函數,加加速度為恒定值。
核心優(yōu)勢在于,三階插補能夠保證軌跡在位置和速度層面連續,同時(shí)加速度變化平滑、無(wú)突變。這種特性可顯著(zhù)降低機械振動(dòng)與沖擊,提高運動(dòng)控制精度,并有助于延長(cháng)機械系統和驅動(dòng)設備的使用壽命。
將上述概念綜合起來(lái)理解,“PVT模式下的點(diǎn)到點(diǎn)三階插補”可描述為如下含義與實(shí)現過(guò)程。
運動(dòng)目標是控制設備從起始位置Pstart平滑運動(dòng)至目標位置Pend,并在整個(gè)過(guò)程中保證運動(dòng)的連續性與平滑性。操作流程主要包括以下幾個(gè)步驟:
首先是PVT點(diǎn)的規劃。盡管該運動(dòng)屬于點(diǎn)到點(diǎn)運動(dòng),但為了實(shí)現三階平滑軌跡,至少需要提供兩個(gè)PVT點(diǎn),即起點(diǎn)和終點(diǎn)。在路徑更復雜或對運動(dòng)特性有更高要求的情況下,也可以插入額外的中間PVT點(diǎn)。
• 起點(diǎn)PVT點(diǎn):時(shí)間 T = T0,位置 P = Pstart,速度 V = 0(通常假設系統從靜止狀態(tài)開(kāi)始);
• 終點(diǎn)PVT點(diǎn):時(shí)間 T = T0 + Ttotal ,位置 P = Pend,速度V = 0(通常假設在終點(diǎn)完全停止)。
隨后,驅動(dòng)器執行三階插補運算。驅動(dòng)器在接收到上述PVT點(diǎn)后,會(huì )自動(dòng)計算一條唯一的三次多項式軌跡曲線(xiàn)。該曲線(xiàn)必須嚴格通過(guò)起點(diǎn)和終點(diǎn),并同時(shí)滿(mǎn)足兩點(diǎn)處給定的位置和速度約束。從數學(xué)角度來(lái)看,這兩個(gè)PVT點(diǎn)提供了四個(gè)約束條件(起點(diǎn)位置、起點(diǎn)速度、終點(diǎn)位置、終點(diǎn)速度),恰好可用于求解一個(gè)包含四個(gè)系數的三次多項式:
P(t) = at3 + bt2 + ct + d
最后,生成并執行平滑運動(dòng)軌跡。驅動(dòng)器依據求解得到的P(t) 函數,在T0到 T0 + Ttotal的整個(gè)運動(dòng)時(shí)間內,于每一個(gè)控制周期實(shí)時(shí)計算當前時(shí)刻的目標位置,并據此控制電機進(jìn)行跟隨運動(dòng)。由位置函數推導得到的速度曲線(xiàn)V(t) 為拋物線(xiàn)形式,加速度曲線(xiàn)A(t) 為線(xiàn)性變化,加加速度保持恒定,從而確保整個(gè)運動(dòng)過(guò)程連續、平滑且無(wú)沖擊。
與另一種常見(jiàn)模式(S 曲線(xiàn))的對比
在點(diǎn)到點(diǎn)運動(dòng)控制中,S 曲線(xiàn)加減速也是一種被廣泛采用的平滑運動(dòng)方式。從最終運動(dòng)效果來(lái)看,S 曲線(xiàn)與 PVT 模式下的三階插補都能夠生成連續、平滑的速度曲線(xiàn),在抑制沖擊和振動(dòng)方面表現相近。然而,兩者在設計思路和實(shí)現層級上存在明顯差異。
S 曲線(xiàn)模式屬于參數化的運動(dòng)規劃方式。用戶(hù)通常只需設定總位移、最大速度、最大加速度以及最大加加速度(Jerk)等運動(dòng)學(xué)約束參數。驅動(dòng)器內部的運動(dòng)規劃算法會(huì )基于這些約束條件,自動(dòng)生成一條標準的 S 型速度曲線(xiàn)(可為對稱(chēng)或非對稱(chēng)形式),再通過(guò)對速度曲線(xiàn)進(jìn)行積分得到對應的位置指令。在這一模式下,用戶(hù)并不直接參與時(shí)間軸上具體速度或位置點(diǎn)的定義,軌跡形狀主要由驅動(dòng)器的內部算法決定。
PVT 模式則是一種更偏向軌跡顯式描述的控制方式。用戶(hù)通過(guò)給定一組明確的“時(shí)間—位置—速度”點(diǎn),直接勾勒出運動(dòng)軌跡的骨架。驅動(dòng)器的角色是依據這些離散點(diǎn),采用數學(xué)插補方法(如三階多項式)將其連接成連續、平滑的軌跡曲線(xiàn)。由于軌跡由用戶(hù)顯式定義,PVT 模式在靈活性方面具有明顯優(yōu)勢,能夠方便地實(shí)現非對稱(chēng)運動(dòng)、多段速度規劃以及形狀更為復雜的軌跡,而不僅局限于標準的點(diǎn)到點(diǎn) S 型加減速運動(dòng)。
綜上所述,“PVT 模式下驅動(dòng)器點(diǎn)到點(diǎn)三階插補原理”是指:用戶(hù)通過(guò)向驅動(dòng)器提供起點(diǎn)和終點(diǎn)(或必要時(shí)的若干中間點(diǎn))的“時(shí)間—位置—速度”信息,由驅動(dòng)器基于這些約束條件,采用三次多項式插補算法,自動(dòng)計算并生成一條在位置和速度上連續、且加速度平滑變化的理想運動(dòng)軌跡。驅動(dòng)器再依據該軌跡對電機進(jìn)行精確控制,使其嚴格按照規劃軌跡運行,從而實(shí)現設備在兩個(gè)位置點(diǎn)之間的高速、平穩且無(wú)沖擊運動(dòng)。
由于該方法在運動(dòng)平滑性、軌跡可控性和執行精度方面具有顯著(zhù)優(yōu)勢,PVT 模式下的點(diǎn)到點(diǎn)三階插補已成為高端自動(dòng)化裝備中的重要運動(dòng)控制手段,廣泛應用于半導體封裝設備、精密機床以及工業(yè)機器人等對運動(dòng)性能要求極高的應用場(chǎng)景中。