無(wú)刷電機驅動(dòng)原理
無(wú)刷電機為什么需要驅動(dòng)器
無(wú)刷直流電機(Brushless DC Motor,BLDC)是一種采用電子換相代替傳統機械換向的同步電機。在有刷直流電機中,電刷和換向器通過(guò)與轉子的物理接觸,能夠自動(dòng)改變電樞繞組中的電流方向,從而在定子磁場(chǎng)中產(chǎn)生持續的轉矩。這種機械換向方式結構簡(jiǎn)單,但不可避免地帶來(lái)摩擦、磨損、電火花和壽命受限等問(wèn)題。
無(wú)刷直流電機取消了電刷和換向器,其定子通常由三相繞組構成,轉子為永磁體結構。由于不再具備機械換向能力,電機本身無(wú)法自動(dòng)改變繞組電流方向。如果僅將直流電源直接接入定子繞組,只會(huì )在定子中形成靜止磁場(chǎng),轉子最多發(fā)生定位或輕微擺動(dòng),而無(wú)法實(shí)現連續旋轉。
因此,無(wú)刷電機必須依賴(lài)驅動(dòng)器來(lái)完成原本由機械結構承擔的換向功能。驅動(dòng)器的核心作用包括:根據轉子當前位置,決定當前應通電的定子相位;按一定時(shí)序對三相繞組進(jìn)行通斷,完成電子換相;通過(guò)調節施加在繞組上的電壓和電流,實(shí)現對電機轉速和輸出轉矩的控制。
從電能變換的角度看,驅動(dòng)器本質(zhì)上是一個(gè)三相逆變系統:它將直流電源通過(guò)功率開(kāi)關(guān)器件(如 MOSFET 或 IGBT)組成的三相橋電路,轉換為幅值和相位可控的三相電流,在定子中產(chǎn)生旋轉磁場(chǎng),從而牽引轉子持續旋轉。與有刷電機“接電即轉”不同,無(wú)刷電機的正常運行依賴(lài)于驅動(dòng)器對換相時(shí)序和電流的持續控制。也正因為如此,無(wú)刷電機驅動(dòng)實(shí)際上是一個(gè)由功率驅動(dòng)電路與控制策略共同構成的系統工程,而不僅僅是簡(jiǎn)單的電源供給問(wèn)題。
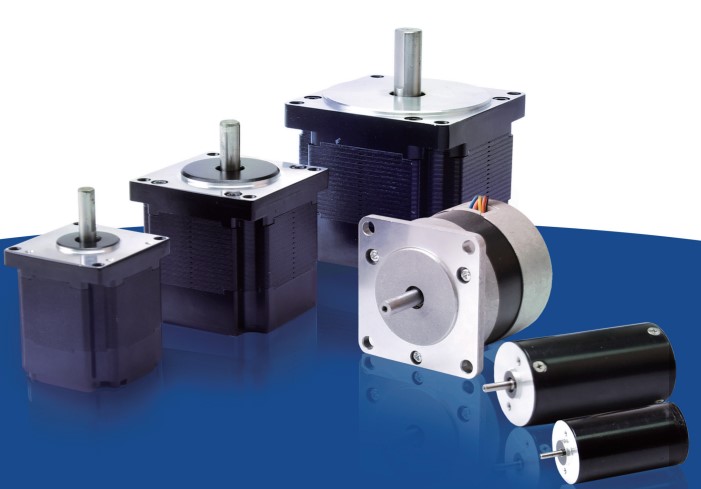
鳴志無(wú)刷電機
無(wú)刷電機驅動(dòng)系統的基本組成
從系統角度看,一個(gè)完整的無(wú)刷電機驅動(dòng)系統不僅包含功率變換電路,還包括控制、檢測與保護等多個(gè)功能模塊。其基本組成通常包括:直流電源、功率逆變級、柵極驅動(dòng)電路、控制器、轉子位置檢測電路、電流、電壓采樣與保護電路。
功率逆變級:功率逆變級是驅動(dòng)系統的能量執行部分,通常由六個(gè)功率開(kāi)關(guān)器件(MOSFET 或 IGBT)構成三相全橋逆變電路。其作用是將直流電源轉換為三相可控電流,為電機定子繞組提供所需的能量,并決定電流的流向和通斷狀態(tài)。
柵極驅動(dòng)電路:柵極驅動(dòng)電路位于控制器與功率器件之間,負責將控制器輸出的低功率 PWM 信號,轉換為滿(mǎn)足功率器件開(kāi)關(guān)需求的驅動(dòng)信號,同時(shí)提供必要的電平隔離、死區控制和保護功能,以保證功率器件安全可靠地工作。
控制器:控制器(通常為 MCU、DSP 或專(zhuān)用電機控制芯片)是無(wú)刷電機驅動(dòng)系統的核心。它根據轉子位置信息、電流和電壓反饋信號,執行換相邏輯和控制算法(如六步換相或矢量控制),并生成 PWM 控制信號,間接控制功率逆變級的開(kāi)關(guān)狀態(tài),從而實(shí)現對電機轉速和轉矩的調節。
轉子位置檢測電路:轉子位置檢測電路用于獲取轉子相對于定子磁場(chǎng)的位置,是實(shí)現電子換相的基礎。該模塊可以采用霍爾傳感器等有感方式,也可以通過(guò)反電動(dòng)勢、電流模型等方法實(shí)現無(wú)傳感器位置估算,其輸出結果直接影響換相時(shí)序和運行穩定性。
電流、電壓采樣與保護電路:該模塊用于實(shí)時(shí)監測系統運行狀態(tài),為控制器提供閉環(huán)控制所需的反饋信息,并在過(guò)流、過(guò)壓、欠壓等異常情況下觸發(fā)保護機制,以防止功率器件和電機損壞。
無(wú)刷電機驅動(dòng)原理
在理解了驅動(dòng)器各模塊后,我們來(lái)看其工作原理,解釋無(wú)刷電機如何實(shí)現旋轉和調速。無(wú)刷電機驅動(dòng)原理是指通過(guò)電子電路與控制算法,在已知轉子位置的前提下,對定子繞組進(jìn)行有序換相,并調節電流大小,從而實(shí)現電機的啟動(dòng)、調速和調矩。與有刷電機依靠機械換向不同,無(wú)刷電機的旋轉完全依賴(lài)于由位置檢測、控制決策和功率執行構成的閉環(huán)過(guò)程。
驅動(dòng)原理的基本流程
無(wú)刷電機驅動(dòng)的基本工作流程可概括為以下幾個(gè)連續循環(huán)的步驟:
轉子位置檢測:通過(guò)霍爾傳感器或無(wú)感檢測方法,獲取轉子永磁體相對于定子繞組的角度位置,并將該信息反饋給控制器。
控制算法計算:控制器根據當前轉子位置、目標轉速或轉矩指令,結合預設的換相策略,計算下一時(shí)刻各相繞組所需的導通狀態(tài)和電流大小。
功率器件開(kāi)關(guān)控制:控制器輸出 PWM 控制信號,經(jīng)柵極驅動(dòng)電路作用于功率半導體器件(MOSFET 或 IGBT),控制三相逆變橋中各開(kāi)關(guān)管的導通與關(guān)斷。
電磁力產(chǎn)生與轉子運動(dòng):定子繞組中的電流在空間上形成旋轉磁場(chǎng),與轉子磁場(chǎng)發(fā)生電磁相互作用,產(chǎn)生連續的電磁轉矩,驅動(dòng)轉子旋轉。
閉環(huán)持續運行:轉子位置隨旋轉不斷變化,新的位置信息再次被檢測并反饋,控制器據此不斷修正換相時(shí)序和電流大小,實(shí)現穩定、連續的旋轉運動(dòng)。
上述過(guò)程以毫秒甚至微秒級速度不斷循環(huán),構成無(wú)刷電機運行的完整驅動(dòng)閉環(huán)。
三相逆變橋的作用與原理
三相逆變橋是無(wú)刷電機驅動(dòng)系統中的核心功率執行單元。它由六個(gè)功率開(kāi)關(guān)器件組成,按照三相全橋拓撲結構排列,每相繞組對應一對上、下開(kāi)關(guān)管。逆變橋的基本任務(wù)不是生成完美交流波形,而是根據控制器的指令,以正確的順序和時(shí)刻將直流電源接入或斷開(kāi)電機各相繞組。通過(guò)開(kāi)關(guān)管的有序切換,逆變橋在定子中等效地產(chǎn)生旋轉磁場(chǎng),為轉子提供持續轉矩。對于無(wú)刷電機而言,只要在三相繞組上按照既定換相規律施加電壓,就能夠形成推動(dòng)轉子旋轉的磁場(chǎng)分布。因此,三相逆變橋本質(zhì)上是執行電子換相的功率開(kāi)關(guān)陣列,是直流能量向機械能轉化的關(guān)鍵硬件基礎。